Intégrer un robot sur une ligne neuve, c'est partir d'une page blanche. Intégrer un robot sur une ligne déjà en production, c'est tout autre chose : il faut composer avec l'existant, souvent avec un espace compté au centimètre près, un automate qui ne parle pas forcément le même langage que le nouveau robot, et surtout un arrêt de production à minimiser au maximum. C'est l'un des projets les plus exigeants en intégration robotique, et c'est aussi l'un des plus fréquents.
En quoi l'intégration sur une ligne existante est différente d'une ligne neuve
Sur une ligne neuve, l'implantation, l'automatisme et la sécurité se conçoivent ensemble, sans contrainte héritée. Sur une ligne existante, le robot doit au contraire s'insérer dans un environnement déjà figé :
- L'espace disponible est souvent limité : hauteur sous poutre, distance aux équipements voisins, accès pour la maintenance future.
- L'automate et le réseau de communication existants imposent parfois des contraintes techniques inattendues. Un nouveau robot ne communique pas forcément nativement dans le même protocole que l'automate en place (Ethernet/IP, EtherCAT, Profinet...) : il faut alors ajouter une carte de communication ou une passerelle pour les faire dialoguer.
- L'environnement de production (agroalimentaire, pharmaceutique, chimie...) impose ses propres contraintes de matériaux, d'étanchéité et de nettoyabilité, qui ne se discutent pas.
- La sécurité machine existante (barrières, arrêts d'urgence, zones d'accès) doit être réévaluée : ce qui était conforme avec l'ancien équipement ne l'est pas forcément avec le nouveau, notamment si le rayon d'action ou la charge du robot change.
- L'arrêt de production est la contrainte reine : chaque jour d'immobilisation a un coût direct, donc le projet doit être planifié pour redémarrer la ligne au plus vite, avec le minimum d'aléas.
Les étapes concrètes d'un projet d'intégration
1. Audit et relevés sur site. Avant toute étude, une visite permet de mesurer précisément l'environnement réel : distances, hauteurs, nature du sol, accès pour l'installation, état de l'automate et du câblage existants. C'est aussi le moment d'échanger avec les équipes qualité/sécurité du client sur les contraintes réglementaires propres à son secteur.
2. Pré-étude et analyse de faisabilité. Sur la base des relevés et des documents transmis par le client (plans, schémas électriques, programme automate existant), une pré-étude permet de vérifier que la solution envisagée est réalisable dans l'espace et les conditions données, et d'identifier en amont les points durs : compatibilité de communication, modifications nécessaires sur l'existant, contraintes de sécurité.
3. Étude détaillée. Conception mécanique, électrique et automatisme de la solution : structure support du robot, préhenseur, cartérisation de sécurité, intégration des communications avec l'automate existant. Une analyse de risques est menée à ce stade, parfois en lien avec un organisme de contrôle type DEKRA, pour valider que l'ensemble répond aux normes de sécurité machine en vigueur, surtout quand l'environnement ne permet pas une protection physique idéale (accès opérateur à proximité, zones difficiles à isoler complètement).
4. Fabrication et préparation en atelier. Les éléments mécaniques (chaise du robot, cartérisation, outillages) sont fabriqués, puis l'ensemble est monté, câblé et testé en atelier avant expédition : c'est l'étape de FAT (Factory Acceptance Test), qui permet de valider le fonctionnement dans des conditions proches du réel, avant d'aller plus loin.
5. Installation sur site, planifiée au jour et à l'heure près. C'est l'étape la plus sensible pour le client, car elle correspond à l'arrêt de production. Un planning détaillé (quelles équipes, quelles tâches, à quel moment) est établi en amont pour sécuriser le redémarrage dans les délais impartis : démontage de l'ancien équipement, repositionnement des éléments périphériques, mise en place et raccordement du nouveau robot et de sa cartérisation, tests de communication avec l'automate, essais à vide puis en charge.
6. Mise en production accompagnée et réception définitive (SAT). Une fois la ligne redémarrée, une période d'assistance à la production permet de sécuriser les premiers cycles réels et de lever les derniers ajustements, avant la réception définitive de l'installation.
Les pièges les plus fréquents
- Sous-estimer l'espace réellement disponible : un relevé approximatif découvre souvent, une fois sur place, que telle distance ou telle hauteur ne permet pas la trajectoire prévue.
- Négliger la compatibilité de communication entre le nouveau robot et l'automate existant : deux équipements performants qui ne « parlent » pas le même protocole nativement, cela se résout, mais seulement si c'est anticipé dès l'étude.
- Oublier que la sécurité se réévalue à chaque modification, même pour un remplacement qui semble « à l'identique » : un robot plus véloce ou avec un rayon d'action plus grand change l'analyse de risques.
- Minimiser la logistique du jour J : qui fait quoi, dans quel ordre, avec quelle équipe, est aussi déterminant que la qualité de l'étude technique pour tenir les délais d'arrêt de production.
Le type de robot influence la façon de l'intégrer
Un robot 6 axes offre la plus grande liberté de mouvement et convient aux opérations complexes dans un volume de travail défini, mais demande généralement plus d'espace et une structure support adaptée à sa charge. Un robot Delta, rapide et compact, s'intègre différemment, souvent en suspension au-dessus de la ligne. Un cobot peut simplifier la question de la sécurité périphérique dans certains cas, mais ne convient pas à toutes les charges ni à toutes les cadences. Le choix de la technologie, souvent déjà fait côté client quand il s'agit d'un remplacement, oriente directement la façon dont elle va s'intégrer physiquement et électriquement dans l'environnement existant.
Un exemple concret : remplacement d'un robot sur une ligne agroalimentaire en production
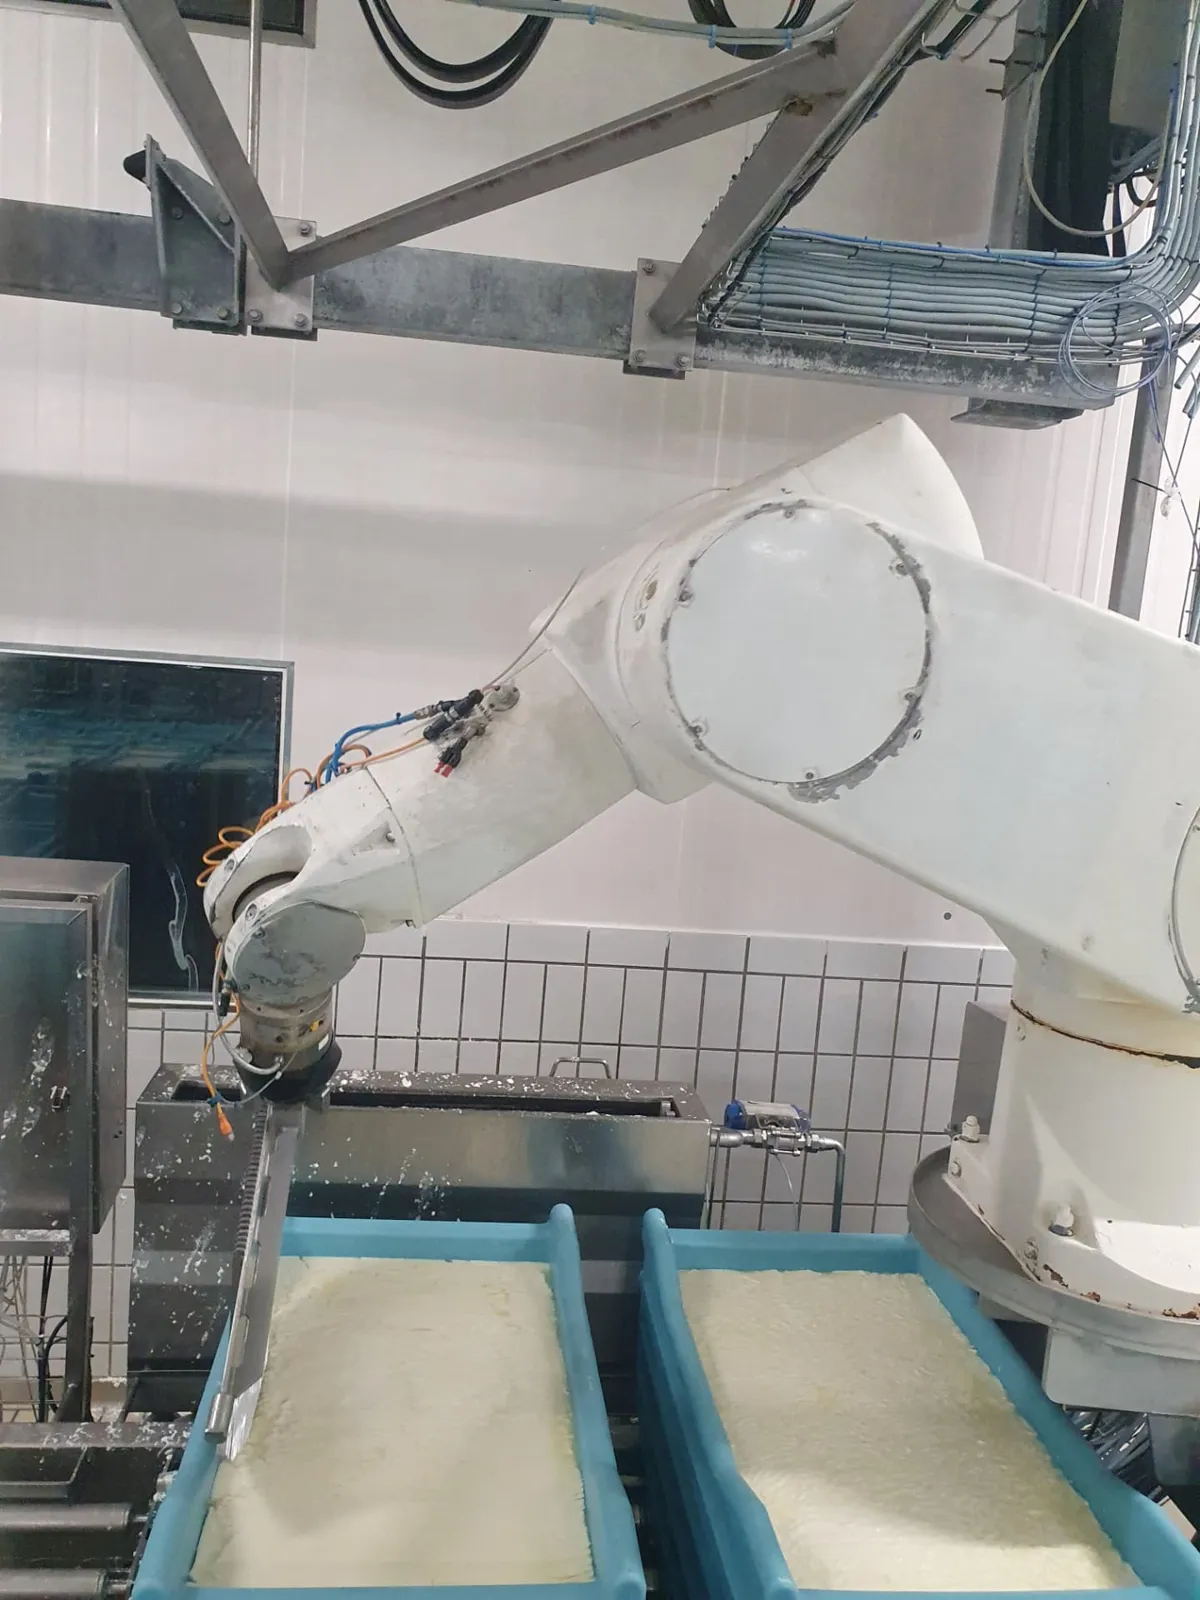
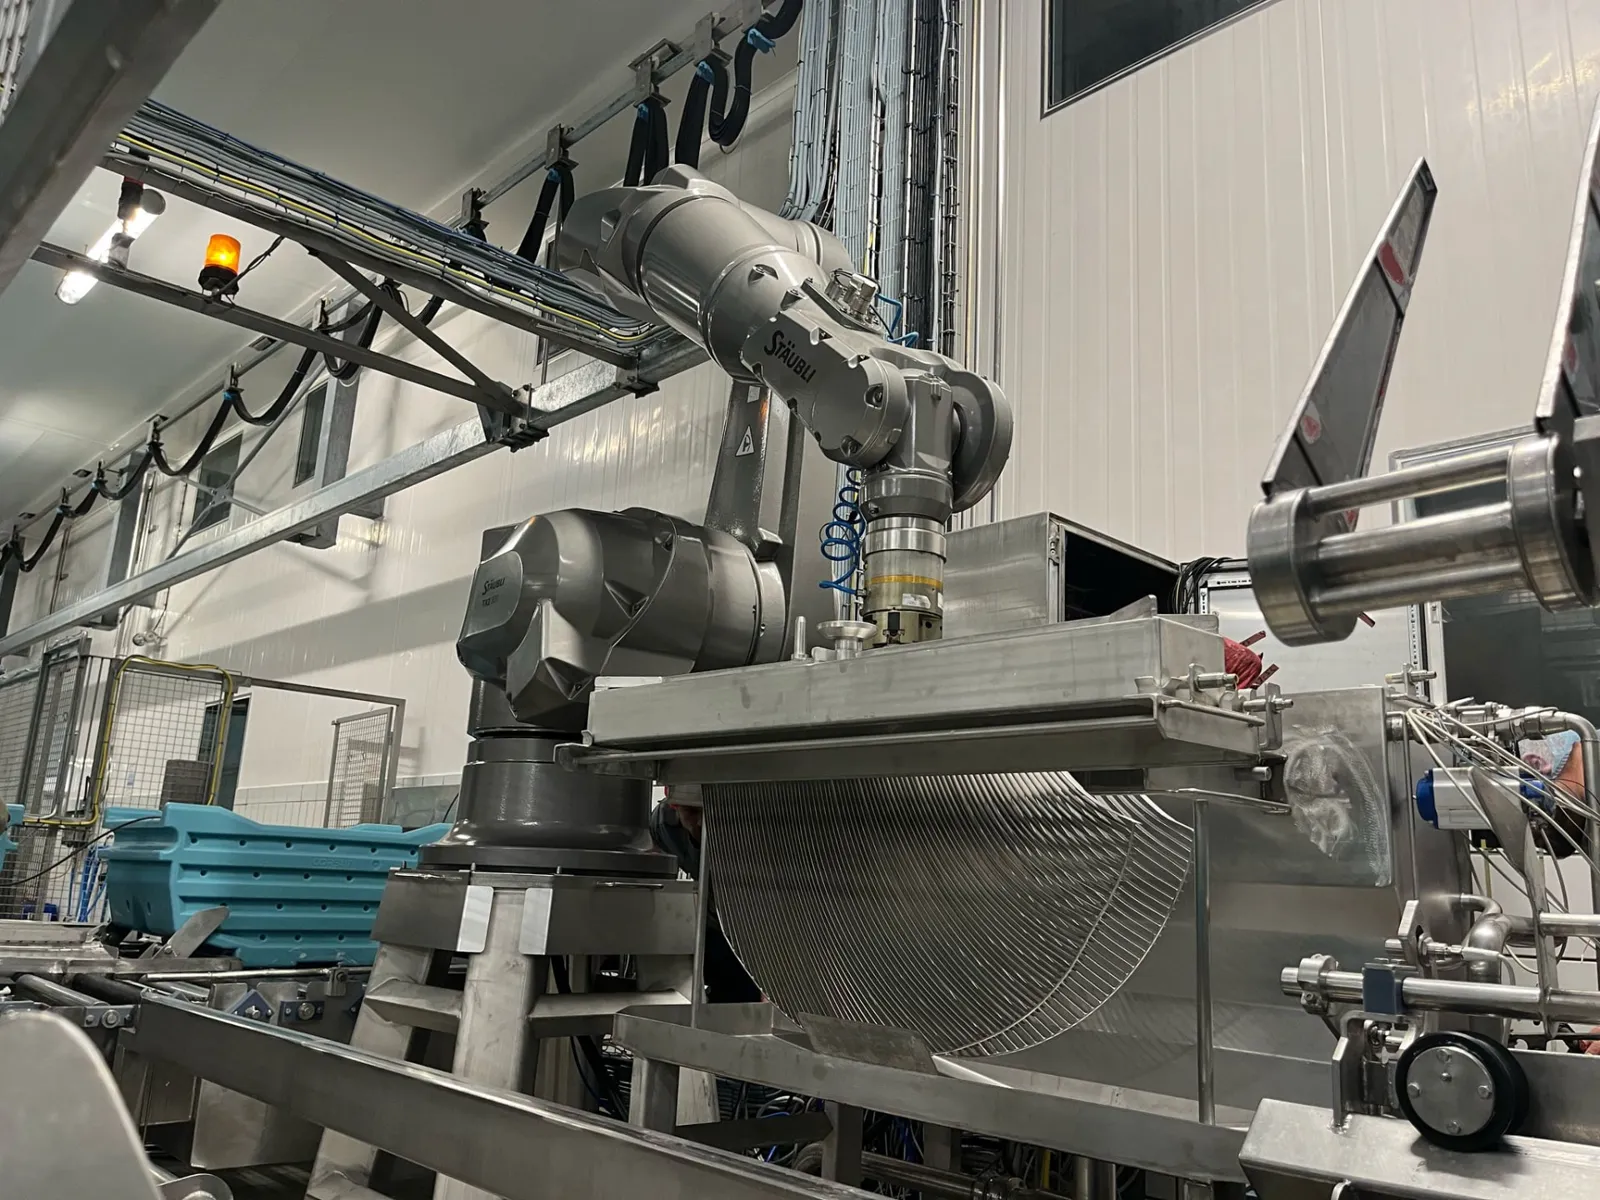
ER INGENIERIE est récemment intervenu pour remplacer le robot d'une cellule de tranchage, en place depuis plusieurs années sur une ligne de production agroalimentaire, par un robot 6 axes plus véloce et à plus grande capacité de charge.
Le projet cumulait plusieurs contraintes typiques d'une intégration sur existant :
- Un environnement agroalimentaire exigeant : cartérisation entièrement réalisée sur mesure en inox 304L, conçue pour résister au nettoyage et aux détergents utilisés sur site, avec portes d'accès équipées de gâches de sécurité.
- Une sécurité à repenser : le nouveau robot, plus rapide et avec un rayon d'action plus grand que l'ancien, imposait de revoir entièrement l'analyse de risques. L'environnement existant ne permettant pas d'isoler totalement la zone robot par des barrières physiques classiques, une consultation avec un organisme de contrôle a permis de définir la solution de protection la mieux adaptée (cartérisation complète avec portes à ouverture contrôlée, option de sécurité renforcée sur le robot).
- Une incompatibilité de communication avec l'automate en place : le nouveau robot ne communiquant nativement que dans un protocole différent de celui de l'automate existant, une carte de communication complémentaire a dû être intégrée pour assurer le dialogue entre les deux systèmes, sans toucher au reste de la programmation automate.
- Un arrêt de production strictement encadré : l'installation complète (démontage de l'ancien robot, repositionnement des équipements périphériques, pose et raccordement du nouveau robot et de sa cartérisation, câblage, tests) a été planifiée sur plusieurs jours d'arrêt total de la ligne, avec une répartition précise des équipes (monteurs, électriciens, automaticien(ne)) heure par heure, suivie de deux journées d'assistance à la production pour sécuriser le redémarrage.
Ce type de projet illustre bien ce qui distingue une intégration robotique réussie sur ligne existante : ce n'est pas seulement remplacer un robot par un autre, c'est reconcevoir son intégration mécanique, électrique et sécuritaire dans un environnement qui, lui, ne change pas.
En résumé
Réussir l'intégration d'un robot sur une ligne existante suppose de :
- partir de relevés précis sur site plutôt que d'hypothèses ;
- anticiper la compatibilité de communication avec l'automate en place ;
- réévaluer systématiquement la sécurité machine, même pour un remplacement « à l'identique » ;
- adapter les matériaux et la conception aux contraintes réelles de l'environnement de production ;
- planifier l'installation au jour et à l'heure près pour limiter l'arrêt de production.
C'est un exercice d'équilibriste entre exigence technique et contrainte opérationnelle, qui demande une expertise transversale (mécanique, électrique, automatisme, sécurité) et une vraie méthodologie de projet. Nous verrons dans un prochain article comment se construit, en amont, la conception d'un îlot robotisé complet.
ER INGENIERIE conçoit et intègre des solutions robotiques sur mesure, y compris sur des lignes de production en exploitation, avec un bureau d'études intégré (mécanique, électrique, automatisme, robotique) et une fabrication en interne.